| 所属行业 | 航空航天 |
| 发布日期 | 2026-10-19 |
项目背景与目标
针对关键设施的反无人机防护课题,需要在雷达回波中快速、精准地判别无人机与鸟类目标,只对真实威胁目标触发警报,降低误报率带来的无效处置。
无人机的远距离、高速机动飞行对雷达的跟踪与响应速度提出较高要求;与此同时,无人机在雷达回波特征上与鸟类相似,容易误判。因此项目目标有两项:一是建立目标与环境的数字化原型,让雷达系统的工作场景可以被完整复现;二是研发与之配套的高速计算与智能识别算法,使分类结果可靠、可复现。
实施路径
整体按四个阶段推进:
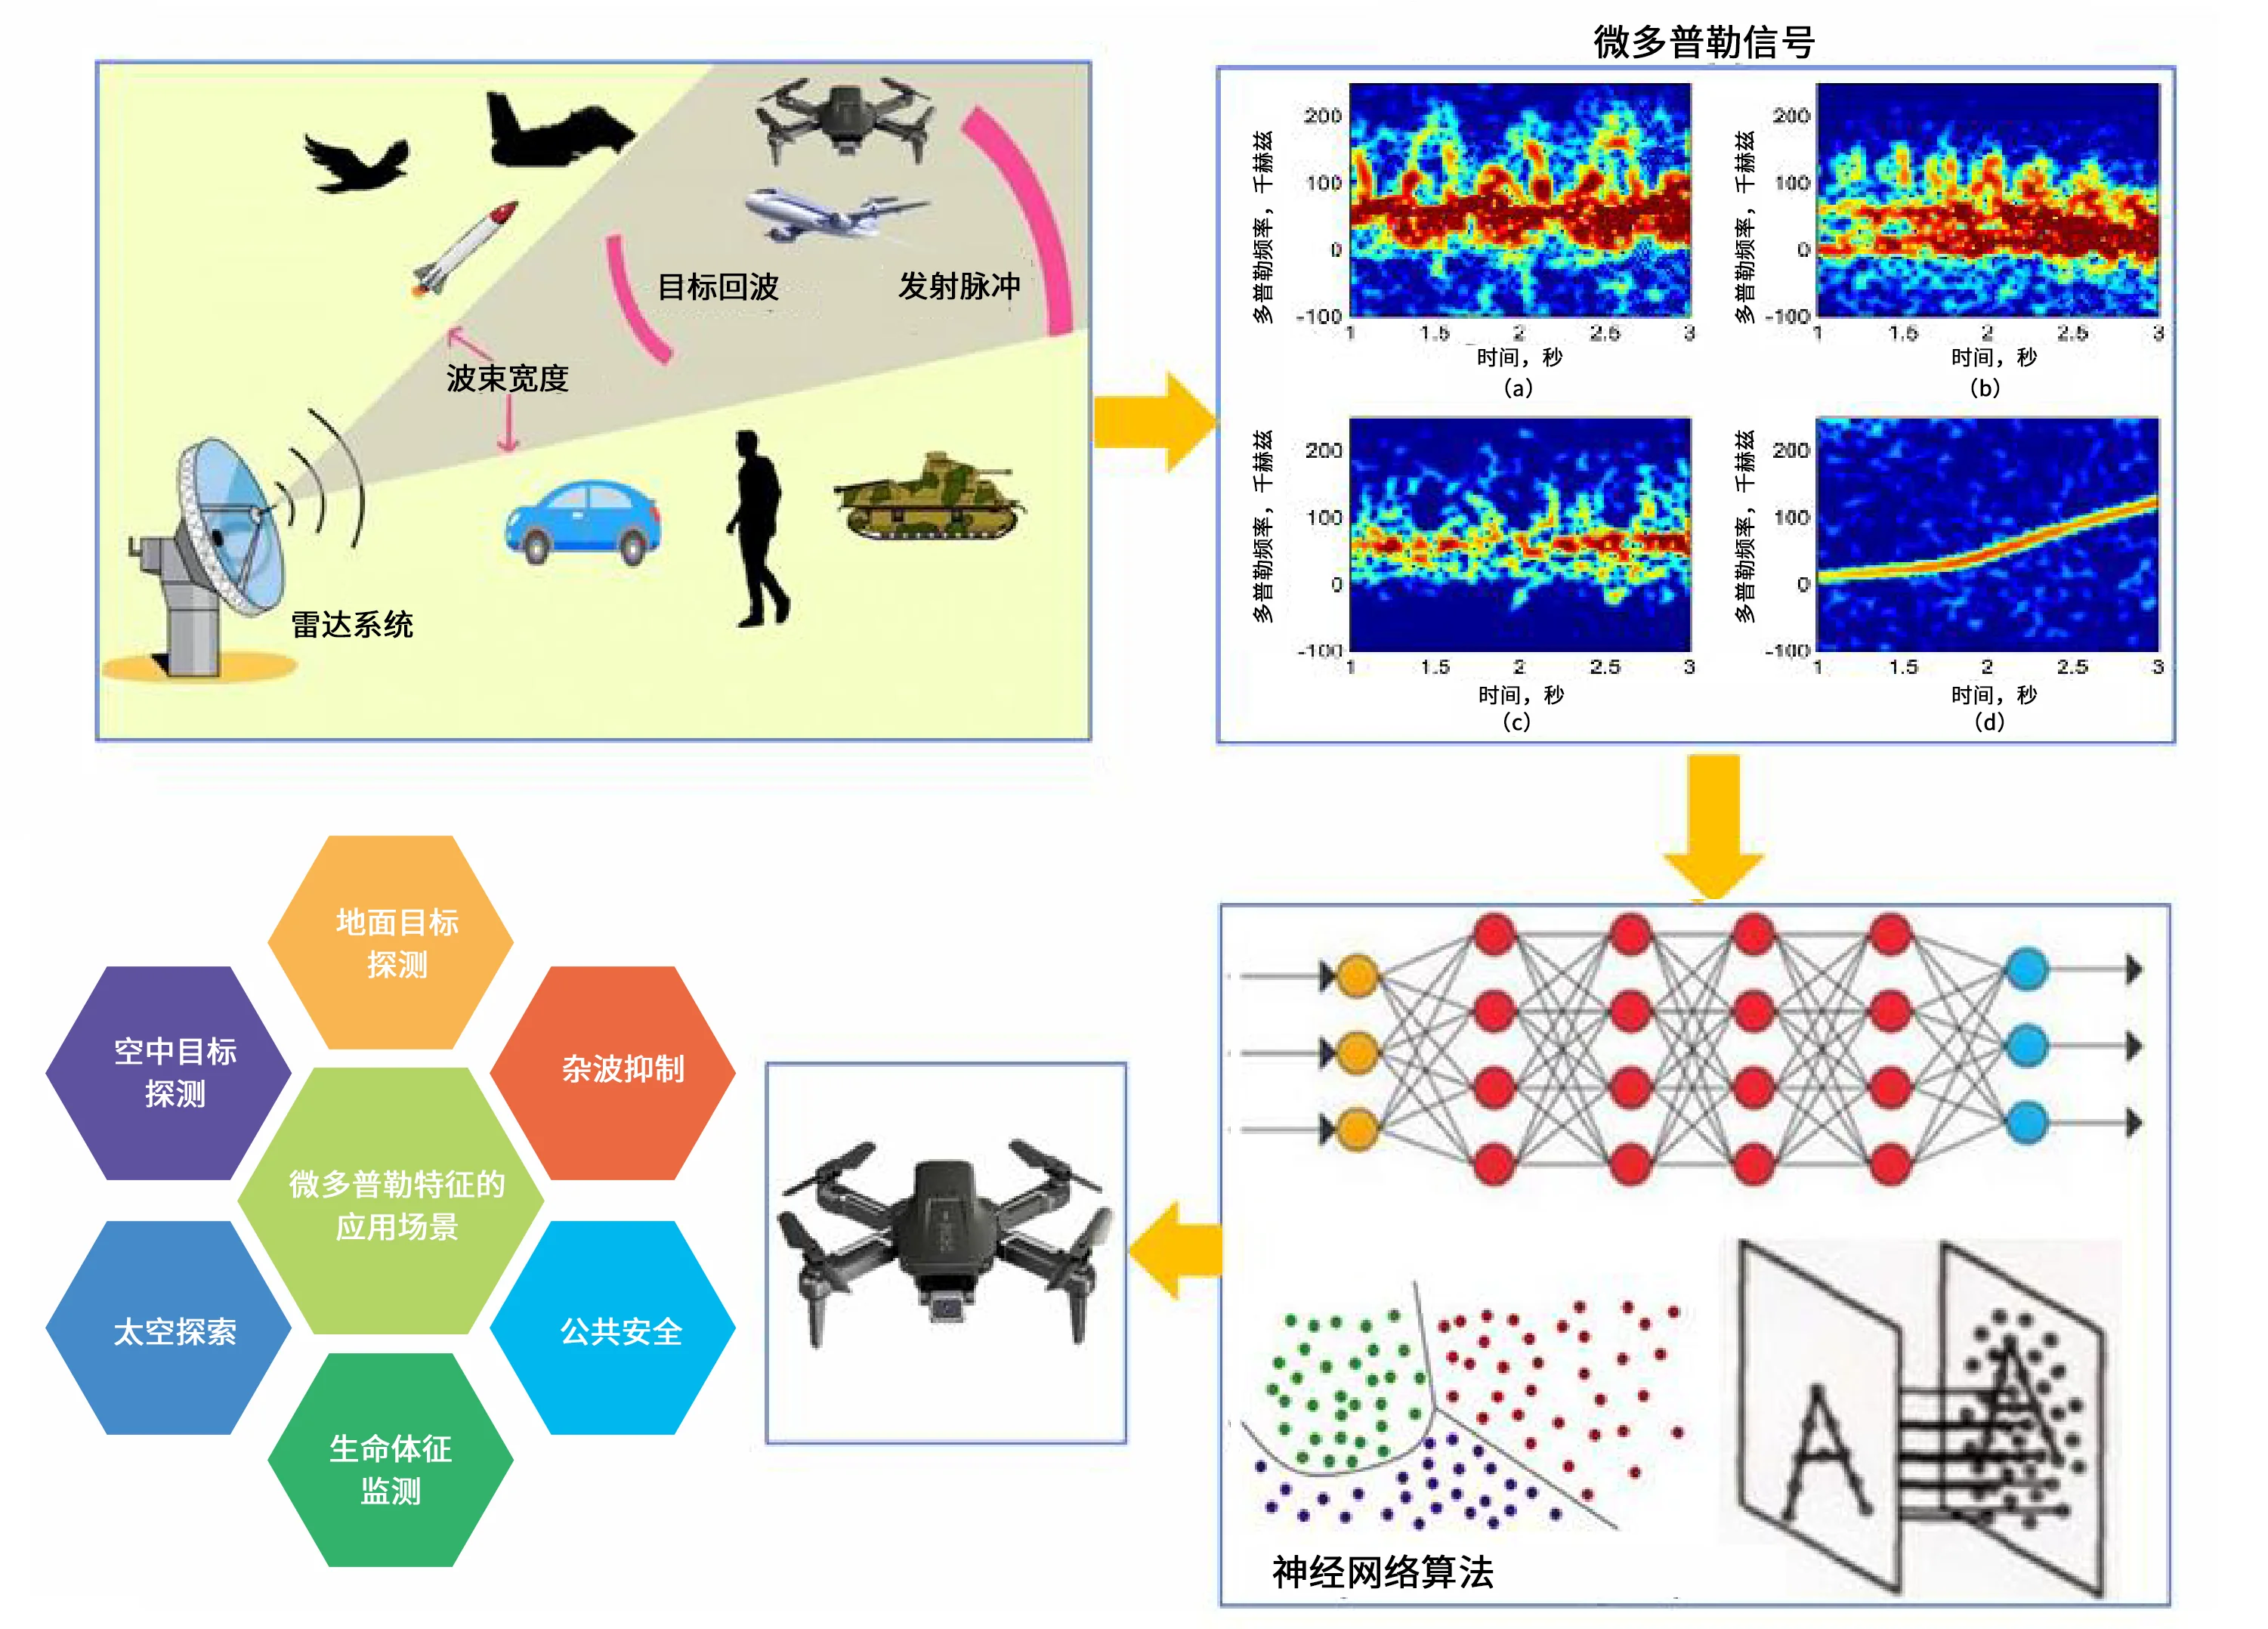
1. 系统建模与仿真。在 AnyMath 平台中对雷达系统的工作场景建模,构建目标对象的数字化原型并完成雷达散射截面(RCS)计算;再对目标与信号传播环境开展多变量仿真,生成包含微多普勒特征(MDS)的回波信号谱图。
2. 数据集构建。针对各类雷达探测目标(无人机与鸟类的不同场景及外形变体),基于仿真得到的微多普勒特征谱图,构建用于训练与测试的数据集。
3. 算法设计与训练。比较各类神经网络架构的性能与功能需求后选定识别模型,用生成的数据训练并测试。
4. 验证与评估。在独立测试中考察分类准确率,并据此评估算法能否满足实际防护场景的实时性与可靠性要求。
项目成果
完成了无人机(直升机式、多旋翼式、固定翼式)与鸟类(以野生大雁为参照)的数字化原型建模,以及配套的雷达系统建模,包括基于技术指标的能量特性计算、收发相控阵天线的几何建模和微多普勒特征提取的数字信号处理模块。
为每类雷达探测目标生成了包含 1000 张微多普勒特征谱图的数据集;最终形成一套基于神经网络的分类算法,用于判别接收信号源自无人机还是鸟类,测试识别准确率超过 90%。
下一步计划继续优化无人机细分类别的识别能力:通过提升目标几何建模精度、改进回波信号处理方法,进一步提高谱图质量,支撑更精准的分类算法。
本文源自莫斯科动力学院阿列克谢・谢米恰斯特诺夫的研究课题,该课题获莫斯科动力学院国际学生与研究生学术理论会议一等奖。下面简要介绍其技术做法。
技术路线:雷达散射截面与微多普勒效应
微多普勒特征已广泛用于空中目标分类,近年在无人机识别领域展现出重要价值。它能刻画无人机旋翼的旋转与倾角变化、喷气发动机涡轮的工作状态以及鸟类翅膀的扇动模式等动态信息,为区分旋翼无人机与鸟类提供可靠判别依据。
建模首先从雷达散射截面(RCS)计算方法展开:把目标分解为若干具有解析 RCS 函数的基元,以此实现动态目标 RCS 的快速重算。该方法在保证计算效率的同时完整保留了目标特性,并与微多普勒效应结合,共同支撑后续识别任务。在此框架下,团队进一步完成了雷达系统的详细建模,包括基于技术指标的能量特性计算、收发相控阵天线的几何建模,并开发了用于提取微多普勒特征的数字信号处理模块。
目标数字化原型
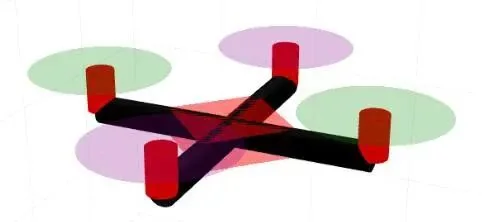
针对无人机目标,文中分析了最常见的三种构型:直升机式、多旋翼式及固定翼式,并设计了相应的几何简化模型,以便数字化建模。
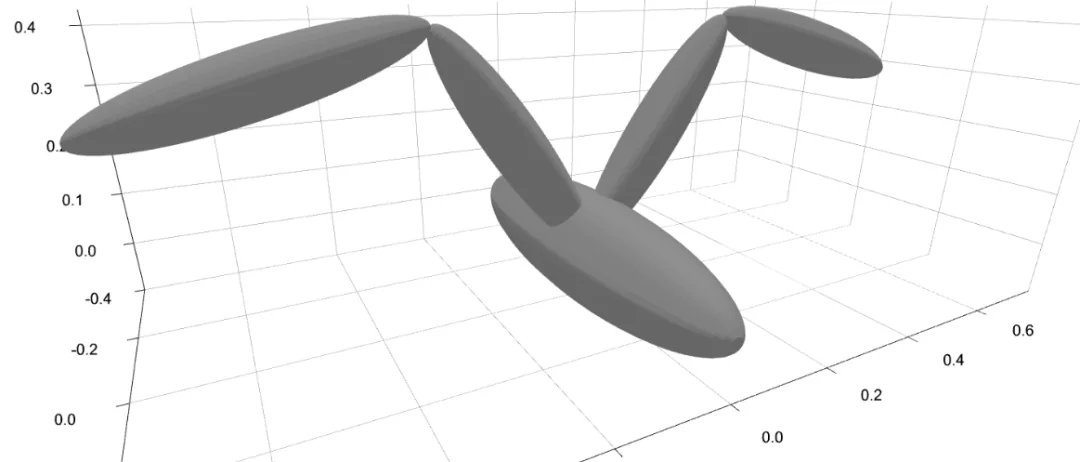
对于鸟类目标,建模时引入鸟类学参数与运动动力学特征,以野生大雁为参照,详细描述其翅膀运动模式:鸟类飞行时翅膀运动分为下拍与上扬两个阶段,下拍阶段翅膀向前、向下运动,上扬阶段则恢复至初始位置,整个过程体现为翼臂与前臂位置的周期性交替。
算法实现
在对场景参数及目标几何参数进行多变量仿真的基础上,为每类雷达探测目标生成了包含 1000 张微多普勒特征谱图的数据集。算法实现阶段引入卷积神经网络,经综合比较性能与功能需求,最终选取 ResNet-18 作为识别模型,网络构建与训练均基于 Julia 语言及 Flux 库完成。
打开微信「扫一扫」,选择聊天窗口/朋友圈