行业共性痛点
汽车与轨道交通行业的开发方式,正在从“实车试错”转向“模型驱动”,转型本身带来新的困难。
整车电子电气架构越来越复杂:动力、底盘、车身、座舱、辅助驾驶各成系统,系统之间大量交互耦合。任何一个控制策略的改动,影响面都可能扩散到其他系统,而实车验证要等样车装配完成才能做,此时发现问题,改动成本已经很高。
传统流程把验证压在后端:需求→设计→编码→实车测试。问题发现得越晚,返工代价越大;而在实车阶段暴露的问题,常常要回到设计甚至需求层面重新梳理。
同时,行业对验证覆盖度的要求也在提高:功能安全、预期功能安全、法规认证都要求提供完整的验证证据链,而“跑过几轮实车、感觉没问题”无法作为证据。
方案概述
基于模型的设计(MBD)把验证前移:在物理样车出现之前,用模型完成算法设计、仿真验证与代码生成,让大部分问题在电脑里就被发现。AnyMath 在这一体系中承担建模、仿真、代码生成与测试验证的工作。
在公路运输领域的应用
覆盖从整车级到部件级的各类系统,共同点是把被控对象建成模型,把控制策略放在模型上验证。
- HIL 测试:真实控制器接入虚拟整车环境,在实验室里跑工况、注故障,替代部分实车测试
- 测试台架:台架控制与数据采集逻辑用模型开发,台架与被测件的接口按实车条件还原
- 无人驾驶系统:感知、决策、控制算法在模型在环与硬件在环中验证,覆盖常规场景与边界场景
- 电动与混合动力系统:电池、电机、电控联合建模,优化能量管理策略,评估不同工况下的效率与热状态
- 悬架与转向:多体动力学建模,分析操稳性、平顺性与转向手感,参数调校在模型上完成初筛
- 内燃机与传动:燃烧、进排气、换挡策略的建模与标定,减少台架占用时间
- 制动系统:制动响应与 ABS/ESC 逻辑的闭环验证,包含低附着路面等危险工况
- 标定:用模型生成标定初值,再上台架与实车微调,缩短标定周期
- 通风与空调:整车热管理与座舱舒适性建模,评估不同环境条件下的降温与升温性能
在轨道交通领域的应用
牵引、制动、网络控制与信号系统同样适用。牵引变流器与电机的联合仿真用于评估不同线路条件下的牵引能力与能耗;制动系统包含电制动与空气制动的协调,其切换逻辑在模型上验证比实车试验更安全也更彻底;网络控制系统的通信时序与故障降级逻辑,可在半实物环境中注入通信中断、节点失效等故障,检验系统容错能力。
方法的共同点
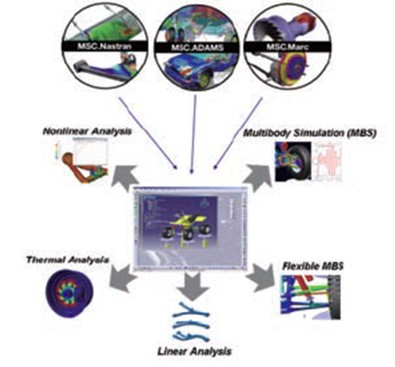
各领域的做法在结构上一致:先建被控对象模型,再设计控制策略,然后自动生成控制器代码,最后分层验证(模型在环、软件在环、硬件在环)。区别只在模型的物理内容——动力系统是热流体与电磁,底盘是多体动力学,无人驾驶是感知与决策。
统一的方法带来复用:建模规范、测试用例、验证流程可跨领域沿用。工程师从燃油车项目转到电动车项目,方法不变,只是模型换了内容。
解决路径
需求与架构阶段。把整车或车辆级需求拆解到系统与部件,明确接口与边界。输出是可验证的需求条目,而非一段文字——后续测试用例要从需求生成。
被控对象建模。按物理域分别建模:动力与传动用热流体与机械模型,底盘用多体动力学,电气用电路与电机模型。精度按验证目的确定,不追求一次做到最细。
控制策略设计与仿真。在模型上完成算法设计,先在模型在环环境跑通逻辑,再做边界工况与故障工况扫描。此时算法仍在电脑里,改动成本最低。
代码生成与集成。算法由工具自动生成目标控制器代码,避免手工翻译引入的偏差;代码与模型一一对应,便于追溯。
硬件在环验证。真实控制器接入虚拟被控对象,按测试用例逐项验证,故障注入在这一阶段集中进行。
台架与实车确认。HIL 通过后上台架,再上实车。此时实车验证的重点已不是“找问题”,而是确认模型与实车的一致性,试错次数大幅减少。
预期价值
验证前移带来的直接变化是问题发现得更早:大部分逻辑错误与接口不匹配在模型阶段就被发现,改动只是改参数,而不是改线束、换零件、重新装配。
HIL 与台架替代了部分实车测试,危险工况(低附着路面制动、极限转向、动力系统故障)可以安全复现,不必依赖实车与场地条件,测试覆盖度反而更高。
自动生成的代码与模型保持对应,功能安全与法规认证所需的证据链可逐项追溯——哪个需求、哪个测试用例、哪次结果,都能对上。
方法本身是可复用资产:建模规范、测试用例库、验证流程一旦建立,新项目不必从零开始,工程师的经验以模型与用例的形式沉淀,不随人员流动而流失。
打开微信「扫一扫」,选择聊天窗口/朋友圈
